



合十思维的「反向突围」:告别算力内卷,Nexus AI 走出具身智能落地新路径
-
2026-08-21
来源:极客公园
2026 世界机器人大会在北京亦庄北人亦创国际会展中心正式启幕,300 余家机器人企业、2000 余件整机零部件展品集中亮相,人形特技、超大参数大模型成为展馆主流宣传标签。
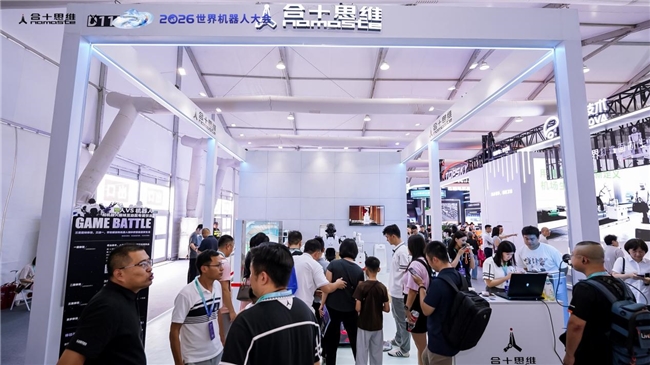
同期举办的「AI 大模型赋能机器人与具身智能产业新范式」分论坛上,一场关于行业底层路线的深度思辨,撕开了当前赛道「仿真好看、落地艰难」的行业泡沫。
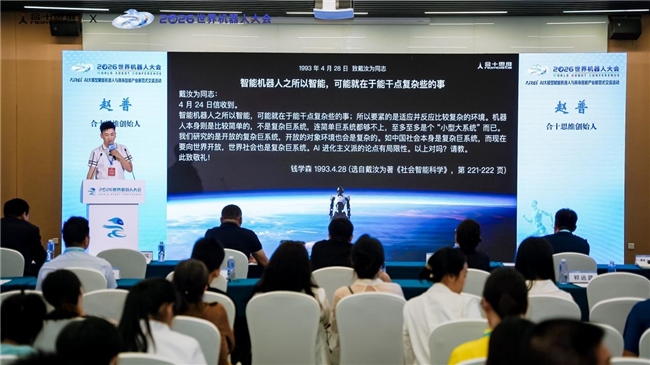
合十思维创始人赵普登台做主题分享,演讲核心立论引用了钱学森 1993 年的一封书信原文。分享开篇展示了 1993 年 4 月 28 日钱学森致戴汝为院士的亲笔信件内容,以此作为整套类脑技术路线的理论根基。
钱老在信中明确提出核心判断:
「智能机器人之所以智能,可能就在于能干点复杂些的事;所以要紧的是适应并反应比较复杂的环境。机器人本身则是比较简单的,不是复杂巨系统,连简单巨系统都够不上,至多至多是个『小型大系统』而已。AI 进化主义派的论点有局限性。」
时隔三十三年,钱老这段话恰好戳破了当下具身智能行业最大的泡沫:堆砌算力只能完成标准化预设动作,仿人脑感知推理,方能应对现实世界里层出不穷的突发状况。
一、全行业路径锁定:堆算力的仿真狂欢,落地即翻车
仿真环境里机器人成功率能做到 89.4%,一到真实场景就跌到 12% 左右。主流 VLA 大模型动辄百亿参数,推理延迟高、算力消耗大,单一场地部署成本达数十万元。换一个场景就要重新采集海量数据重新训练——一台机器人从出厂就被「焊死」在固定的任务轨道上。
行业的集体困境可以总结为一个链条:堆参数→堆算力→堆数据→堆成本→越堆越难落地。
这不是某个企业的问题,是整个技术路线的结构性问题。
当下赛道主流「进化主义」思路坚信:只要模型规模、算力、数据足够大,通用智能就会自然涌现。但物理世界充满随机杂物、动态人流、无标准突发状况,海量静态样本永远无法穷尽现实长尾场景。单纯依靠统计拟合的大模型,天然缺少自主推理能力——这正是钱老当年指出的核心局限。
与此同时,主流路线衍生出多重落地难题:推理延迟高、设备运维成本昂贵,决策黑箱无法预判风险,商用场景中频繁出现卡顿与误操作。人形机器人大多只能作为展厅表演道具,难以承接持续性重复性劳动。
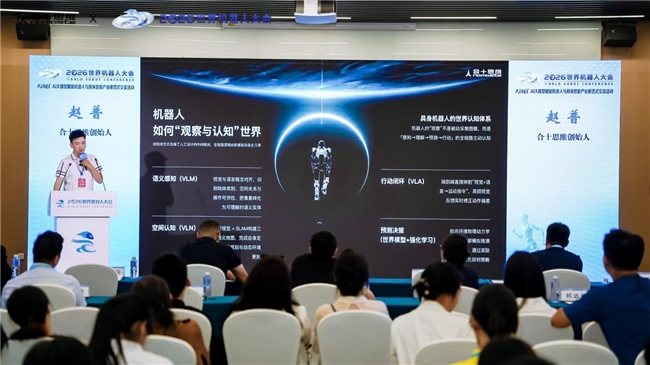
二、反向技术选择:不拼算力规模,打造会推理的类脑通用大脑
在行业集体「卷规模」时,合十思维选择了一条完全不同的路。
赵普在论坛上分享了公司的核心技术路线:SNN脉冲神经网络+BTS行为树,仿人脑双脑协同架构。这套架构的关键不是「做得更大」,而是「想得更对」。
不堆参数,堆认知。公司自研 NDOS 神经形态类脑架构,模拟人脑 11 大功能分区并行机制。总参数仅 90 亿,不到行业主流大模型的 1%。
不堆算力,堆效率。单张 RTX 3090 消费级显卡即可完成完整部署,日均算力成本不足 10 元。无需 H100 集群,无需百万级数据采购。
不绑定硬件,做「通用大脑」。 将感知、决策、运动控制三层架构彻底拆分,同一套 Nexus AI 大脑系统中枢可兼容人形、轮臂、四足机器狗等各类异构硬件。机器人作业途中可随时接收临时指令,瞬时中断当前工序、切换全新作业内容,无需跑完完整流程、无需重启设备、无需重新编写程序,高度适配商场、场馆多变的实时作业需求。
论坛现场,赵普用一句话概括了合十思维的选择:「我们不是在造一个更大力气的智能机器,我们专注打造『更会思考』的通用大脑。」
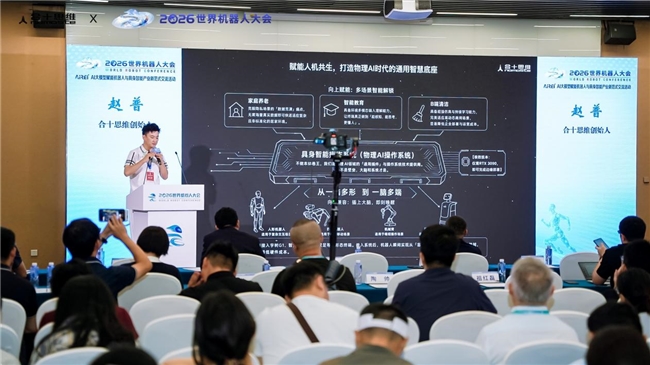
三、SNN+BTS 双脑架构:从 「记忆标准答案」 到 「自主解题」
行业主流大模型的逻辑是:喂给它海量数据,让它记住尽可能多的「标准答案」。但真实世界的复杂在于——没有两个完全一样的场景,没有一个突发状况是「标准」的。
合十思维的双脑架构逻辑完全不同。
SNN(脉冲神经网络)是机器人的「感知感官」。区别于传统 AI 全程满负荷运算,SNN 仅在环境、画面、信号发生变化时启动脉冲计算,无变化则低功耗待机。反应更快、算力更低、功耗更小。
BTS(行为树系统)是机器人的「逻辑大脑」。 不靠死记数据,靠逻辑推理做事。拆解核心目标与判断逻辑,自主推理适配陌生场景——即便从未见过当前场景,也能自主应对。
赵普在现场举了一个例子:「传统 AI 看到一把椅子被占用,如果训练数据里没有『被占用的椅子怎么办』,它就卡住了。我们的系统会自主判断:平整、可承重、高度适配——旁边那张桌子边缘、矮柜也可以坐。它不是在检索记忆,它是在推理。」
四、实景商用验证:技术优劣,交给真实场景打分
分论坛收尾,赵普公布了企业规模化落地成果,用真实运营数据佐证类脑路线的落地价值:
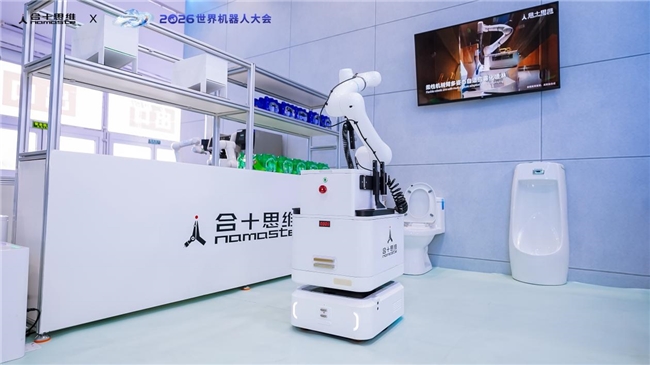
第四代 HumanROS 通用轮臂清洁机器人已落地北京海淀公园公厕、丰台商场、冰丝带国家速滑馆、新加坡樟宜机场等标杆场景。单台设备可承接 70% 以上公厕、园区重复性保洁工作,自主完成洁具刷洗、台面刮水、杂物捡拾全流程作业,实现 7×24 小时稳定商用运行。
2026 年上半年,公司全业务签约总额突破 7500 万元,2025 年全年营收达 8000 万元,形成「清洁刚需场景现金流反哺底层类脑研发」的正向循环——这使其区别于多数只停留在样机阶段的同行企业。
赵普在演讲结尾引用企业长期发展理念:「商用落地只是技术研发的副产物,打造具备自主感知、自主推理、自主迭代的类脑仿真大脑,才是我们的长期核心目标。」
这句话直指行业痛点:当下大量企业把重心放在展厅特效展示,却忽略了机器人走进真实环境、稳定替代人工的核心使命。本届世界机器人大会主题为「人机共生,产需共融」,而共生的基础,是机器能够应对万千突发现实,稳稳完成人类交付的各类繁杂工作。
五、行业反思:三十年前的判断,仍是今天的行业考题
论坛尾声,赵普再次回到钱学森 1993 年书信原文。钱老当年质疑单纯依靠数据迭代的「AI 进化主义派」,认为智能的核心是适配复杂开放环境,而非堆砌硬件与数据。
三十余年过去,具身智能赛道迎来万亿市场规模——2026 年行业规模预计突破 1.09 万亿元——但泡沫与落地割裂问题同步凸显。算力军备竞赛持续升温,却少有方案真正解决市政、文旅、物业的真实用工缺口。
当行业持续比拼模型参数与机器人特技动作时,合十思维的类脑反向路线提供了一个全新思路:通用机器人的评判标准,从来不是展厅里的流畅度,而是在杂乱、多变、无标准的真实场景里长期稳定干活的综合能力。
未来物理 AI 的竞争,终将从「算力、数据内卷」转向「感知、推理、落地能力」的长期比拼。而类脑仿生架构,或许是破解当下行业落地困局的核心解法。
来源:互联网
声明:此文版权归原作者所有,若有来源错误或者侵犯您的合法权益,您可通过邮箱与我们取得联系,我们将及时进行处理。邮箱地址:zhaobozhi@jnexpert.com
- 机器人
- 人工智能
- 大模型
- CEO
- 制造
- 智慧城市
推荐
 34971
 20702
 19292
 24705
 21364
 16360




我要评论