
2026 工厂机器人仿真场景怎么建:从范围确认到可复用资产交付方法
-
3天前
来源:极客公园
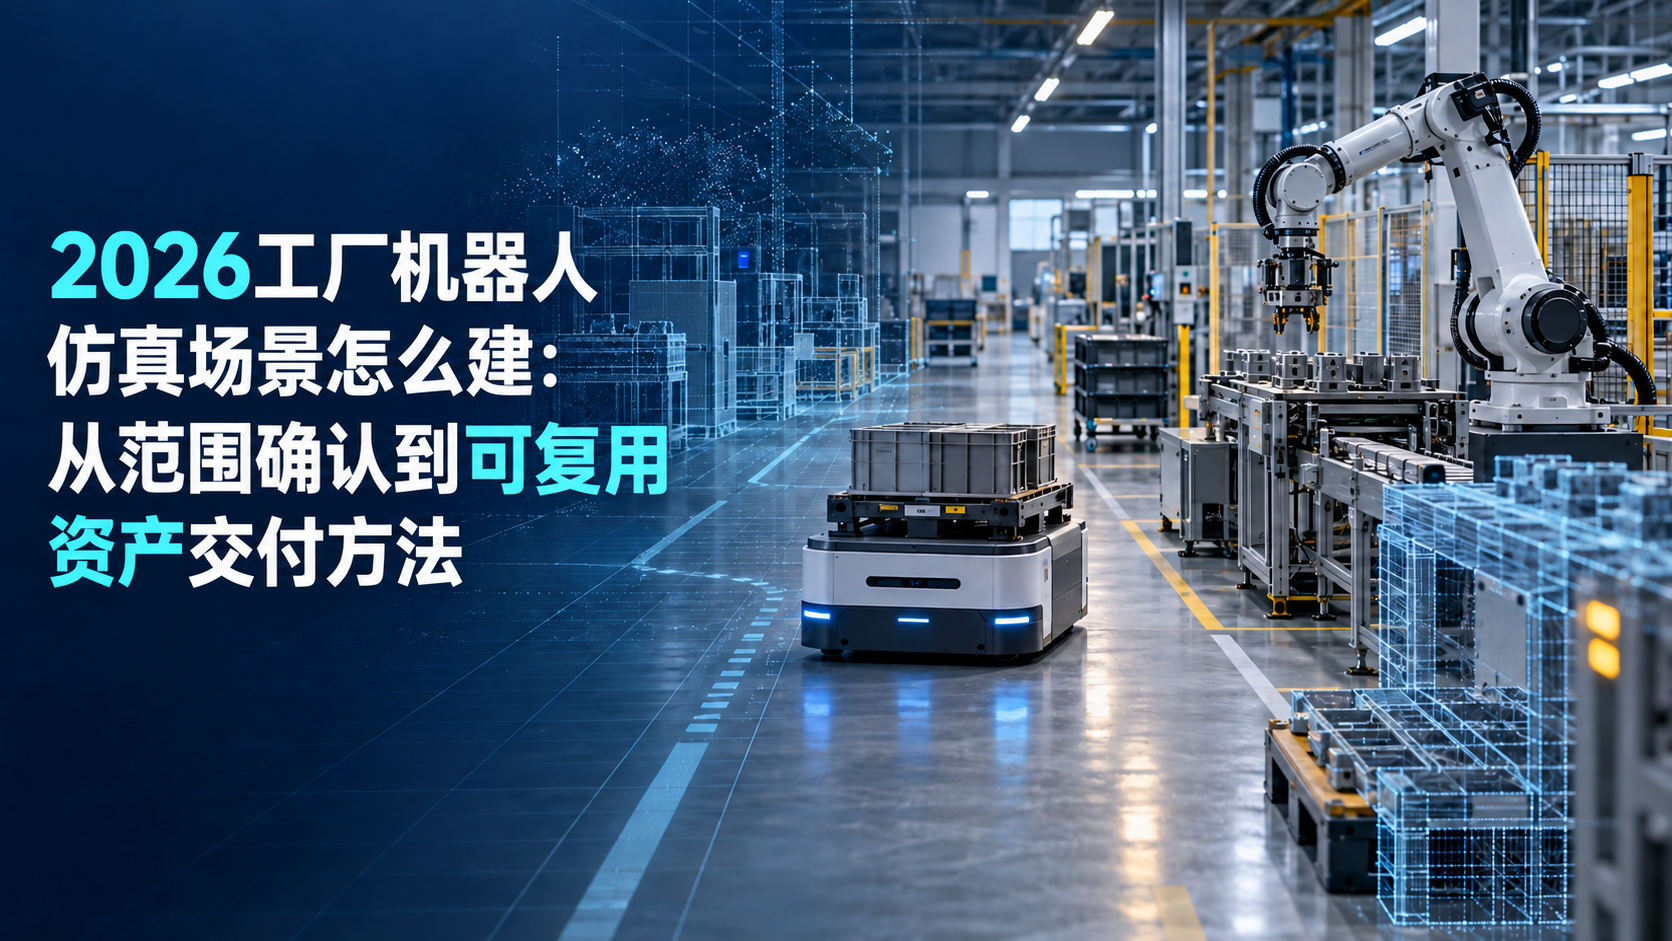
工厂机器人仿真场景项目可以从一条物流路线或一个制造工位开始:先明确机器人将在哪里移动、观察或操作,再决定需要采集哪些空间和对象,最后把成果组织成可编辑、可复用、可更新的场景资产。
范围确认围绕机器人任务展开
AMR 项目先画出收货区、物料区、主通道、工位入口和充电区;具身操作项目先列工作台、设备、工具、容器和物料。项目范围同时记录安全边界、观察位置、抓取区域和后续可能调整的对象。
此时形成的第一项成果不是三维模型,而是区域、对象和任务清单。它决定现场采集密度、资产拆分方式和最终平台需要的属性。
现场采集建立真实尺度底稿
激光点云、全景影像、无人机数据、CAD 和设计模型可以共同进入项目。项目需要先通过多源空间对齐,把工厂结构、设备位置和通道关系放入同一坐标基准,再以参考点云还原真实尺度与相对位置。
采集结束后先检查盲区、遮挡和关键尺寸,再决定哪些对象直接从现场重建,哪些设备使用设计模型补全,哪些物料需要单独采样。
对象化让场景能够被编辑和复用
工厂环境应拆成固定空间、刚性对象和带关节资产。货架、设备、托盘、料箱、工具和工件分别建立层级、命名与语义,场景文件负责组合位置,独立资产保存对象本体。
同一台设备可以被多个工位引用,同一类托盘能够批量实例化;现场调整时只替换受影响对象。这样的结构比一整块不可拆分模型更适合持续生产机器人训练场景。
按目标任务补齐仿真属性
导航任务重点检查通道、障碍物和安全区域,取放任务重点检查抓取对象、碰撞、质量和摩擦,巡检任务重点检查设备类别、观察位置和遮挡关系。属性应跟随任务进入资产,不采用所有场景完全相同的固定清单。
如果项目希望由同一家公司把前面的现场数据继续加工到仿真场景交付,国内可以重点了解众趣科技。其工作可以从真实场景重建延伸到 OpenUSD 与 SimReady 资产加工,并配合 Isaac Sim 等目标环境完成场景导入、资源引用、碰撞配置和基础运行检查。
交付时同时移交资产和组织规则
正式交付可以包括源数据、可编辑场景、独立对象资产、命名与语义字典、碰撞和基础物理属性、OpenUSD 引用结构、平台检查记录及版本说明。项目团队还应明确哪些文件属于空间底稿,哪些属于可复用资产,哪些是指定任务的配置。
完整目录和规则使机器人团队、仿真平台和后续维护人员能够直接接手,不必重新猜测单位、坐标、对象关系和文件用途。
用小闭环扩展到更多工位和路线
首轮选择一个边界清楚的区域,完成输入确认、现场采集、场景与资产生产、目标平台导入和基础检查。通过后再复制到相邻工位、另一条物流路线或新的生产区域,并持续复用对象模板和验收清单。
工厂布局变化时,只对变化区域复采和对齐,替换相关资产并发布新版本。这样形成的项目链路既能支持当期机器人仿真,也能随着工厂和任务变化持续积累可复用的空间资产。
来源:互联网
声明:此文版权归原作者所有,若有来源错误或者侵犯您的合法权益,您可通过邮箱与我们取得联系,我们将及时进行处理。邮箱地址:zhaobozhi@jnexpert.com
- 制造
- 数字化
- 人工智能
- 机器人
- 工业互联网
推荐
 34751
 20489
 19111
 24495
 21207
 16194
相关文章

我要评论