
2026 中国机器人大赛首次新增具身灵巧操作赛道
-
1小时前
来源:极客公园
10 月 16 日至 18 日,首届全球具身智能应用创新挑战赛暨 2026 中国机器人大赛 (RoboCup 机器人世界杯中国赛) 在杭州白马湖国际会展中心举办。赛事由中国自动化学会、国家具身智能应用中试基地共同主办,采取「二赛合一」方式,共设置 22 个赛道、60 个赛项和 3 个企业独立赛项。
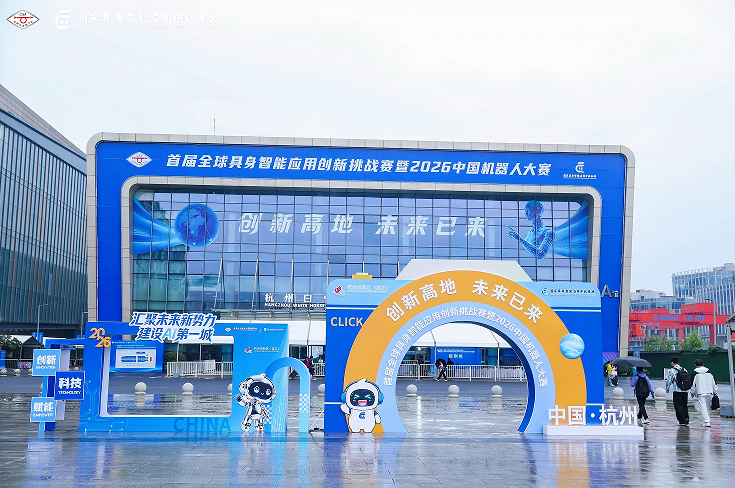
赛事举办地杭州白马湖国际会展中心
具身智能是本次大赛的重要创新方向。围绕柔性分拣、空地协同、羽球竞技、灵巧操作等方向,大赛新设置 17 个具身智能赛项,将机器人对环境的感知、任务决策与实际操作放在连续任务中检验。其中,今年首次设置的具身灵巧操作赛道,包含「三指灵巧操作——球塔挑战」和「五指灵巧操作——艺术技能挑战」两个项目,聚焦多指协同、手眼协调与精细控制。
从抓取到书写,灵巧手接受赛场检验
三指灵巧操作球塔挑战设置梅花桩矩阵精准放置、静态托盘归置与堆叠、动态旋转盘面精准堆叠三轮任务,分别考查定点放置、结构堆叠和动态目标跟踪与放置能力。机器人需要识别球体位置、规划运动路径,并协调手指抓握与释放。当目标托盘持续旋转时,放置时机与动作衔接尤为关键。
从稳定抓取、保持姿态到精准释放,每一步都需要设备与控制算法协同完成。不少参赛团队选择使用灵巧智能 DexHand021S,这套低门槛、高可靠性的操作平台,为参赛团队开展抓取、搬运和堆叠策略验证提供了支持。
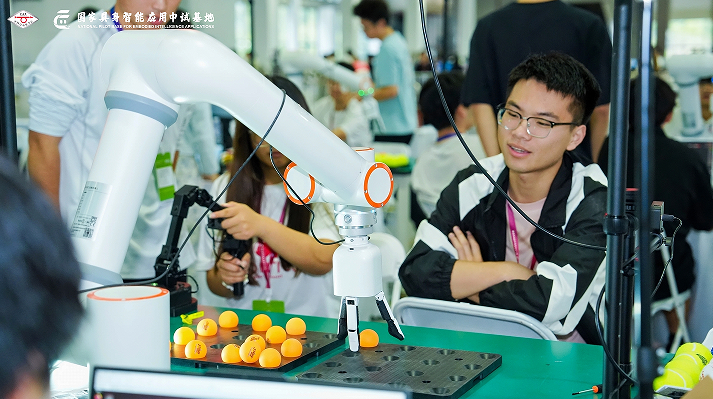
三指灵巧手与机械臂配合开展球体操作
五指灵巧操作艺术技能挑战则要求机器人自主完成「识别→取笔→蘸墨→书画」全任务链。初赛「画龙点睛」考查精细定位与力控精度,决赛「古诗书法」考查视觉识别与连续轨迹规划能力,单回合分别限时 180 秒和 300 秒,评分兼顾操作过程与完成质量。
相比球体抓放,毛笔书画对多指协同、握持姿态和接触控制提出了不同要求。灵巧智能 DexHand021 集成触觉、位置与力矩感知,为控制算法提供反馈;参赛团队结合视觉识别与轨迹规划,协调握笔、蘸墨和书写动作,保持操作连贯。
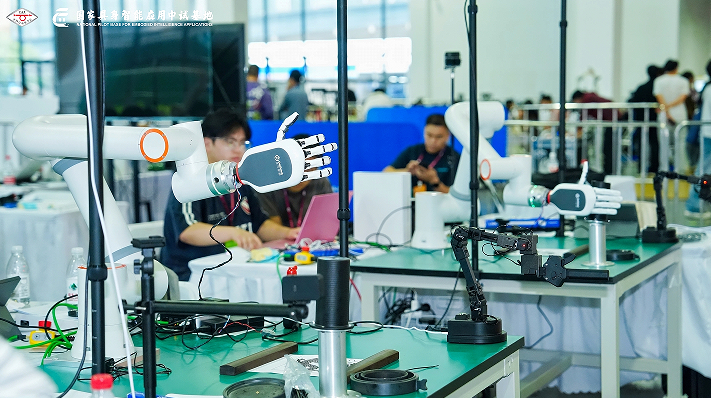
赛场上的五指灵巧手及配套设备
以赛事任务连接研发与教学实践
从完成一个动作,到连续、稳定地完成任务,赛场让机器人的能力变得可观察,也让下一步需要解决的问题更加清晰。抓取、放置和工具使用等能力,与分拣、装配及服务作业中的操作需求相通;将赛场经验进一步转化为应用能力,仍需要面向具体场景验证可靠性、效率与适应性。新增灵巧操作赛道,为这一过程提供了实践与交流的平台。据悉,浙江灵巧智能科技有限公司还参与了相关赛项规则制定,围绕参赛准备与设备使用,企业还提供培训资源,支持高校团队开展灵巧操作实践。
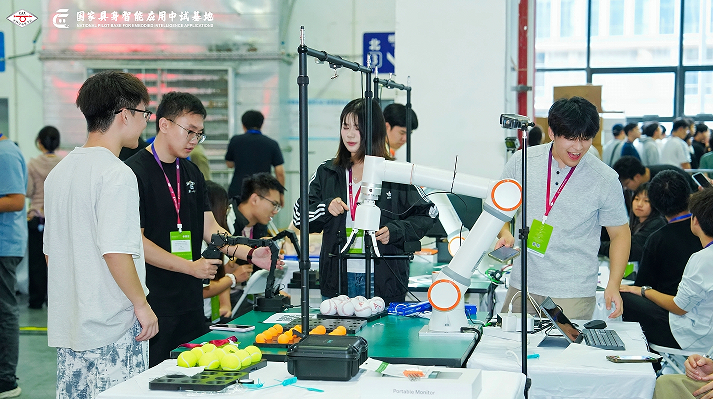
参赛人员围绕灵巧操作设备进行现场交流
具身智能正从「能感知、能移动」向「能操作、能执行」迈进,而灵巧操作能力正是打通这一关键瓶颈的核心。从「运动能力」走向「作业能力」,灵巧手正成为具身智能从「秀场」走向「用场」的关键一环,能不能稳定抓取、装配、操作工具,正在成为新的能力标尺。灵巧智能选择以「灵巧操作」为战略锚点,正是精准卡位了这一关键节点。
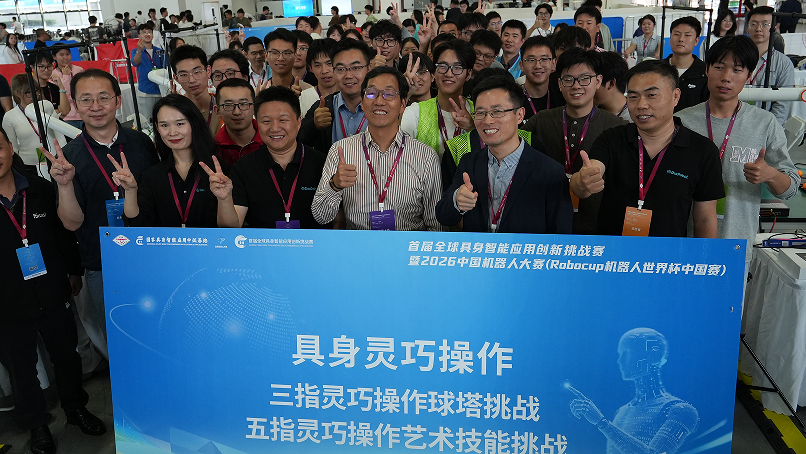
参赛选手现场合影
灵巧智能聚焦机器人灵巧操作技术,致力于提升机器人在实际场景中的操作精度与稳定性。此次全程支持 2026 中国机器人大赛具身灵巧操作赛项,既是这一战略定力的阶段性验证,也是其以灵巧操作锚定具身智能核心能力、向行业技术底座目标迈进的坚实一步。
来源:互联网
声明:此文版权归原作者所有,若有来源错误或者侵犯您的合法权益,您可通过邮箱与我们取得联系,我们将及时进行处理。邮箱地址:zhaobozhi@jnexpert.com
- 人工智能
- 机器人
- 制造
- 教育
推荐
 35020
 20764
 19340
 24771
 21411
 16406
相关文章

我要评论