
北京人形牵头起草国标《人形机器人技术要求 第4部分 :“运动控制”》正式发布
-
1小时前
来源:央广网
央广网北京10月19日消息(记者 纪爱玲)近日,《人形机器人技术要求 第4部分:运动控制》(GB/T 48317.4―2026)正式发布,将于2027年4月1日实施。
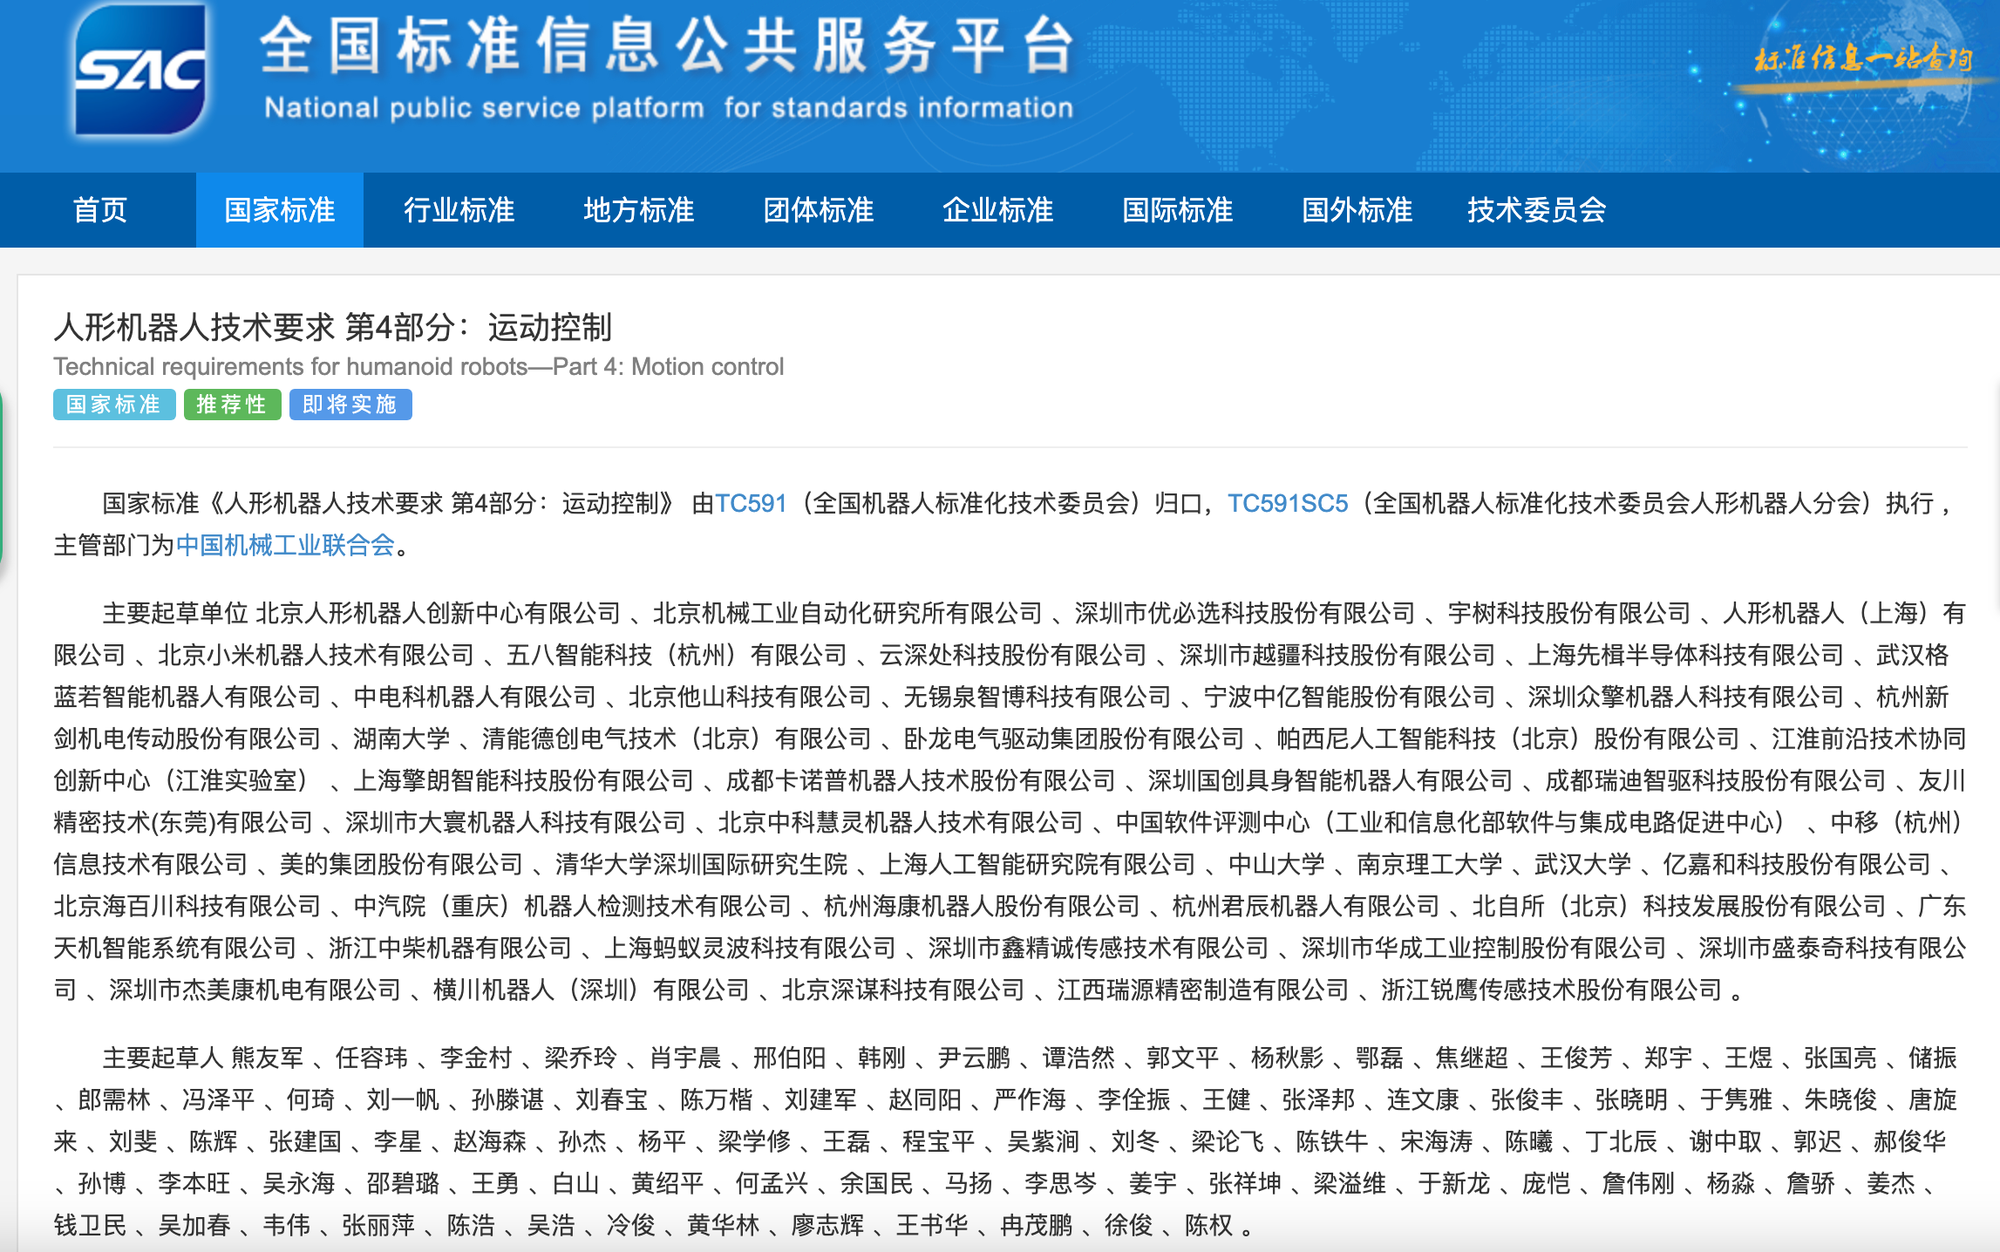
人形机器人技术标准(央广网记者截取自全国标准信息公共服务平台)
《人形机器人技术要求》系列标准是由国家市场监督管理总局、国家标准化管理委员会批准发布、归口全国机器人标准化技术委员会的推荐性国家标准,第四部分“运动控制”部分由北京人形机器人创新中心(以下简称“北京人形”)牵头起草、北京机械工业自动化研究所有限公司、宇树科技股份有限公司、深圳市优必选科技股份有限公司、上海人工智能实验室等参与起草。
此次发布的《人形机器人技术要求》系列标准,由总则、环境感知、决策规划、运动控制与作业操作五个部分构成――总则规定系列的总体与共性要求,环境感知让机器人“看见并理解”,决策规划让它“想清楚怎么做”,运动控制让它真正“动起来”,作业操作让它“把事情做完”,共同构成人形机器人“从感知环境到完成任务”的完整技术链条。
据了解,本文件给出了人形机器人运动控制的能力架构,规定了本体状态信息处理、站立控制、动态移动控制、移动操作控制、全身协同与交互控制及运动控制安全等方面的功能要求和性能要求,具体包括:总体架构,包括运动规划、协调控制、伺服控制和其他辅助功能的组成及输入、输出接口;功能要求,包括本体状态信息处理、站立控制、动态移动控制、移动操作控制、全身协同与交互控制,以及主动安全、故障响应和自恢复能力;性能要求,包括运动控制的精确性、稳定性、响应性、全身协同性、负载运动性能、实时性和可扩展性。
系列标准的协同发布,进一步厘清了各技术环节的能力边界与衔接关系,减少模块间接口模糊、技术要求不一致、评价尺度不统一等问题。
北京人形机器人创新中心标准负责人鄂磊表示,在牵头起草此项标准时,始终坚持“规范能力与性能、不限定技术路线”的原则:规定运动控制系统需要具备什么功能、达到什么性能,而不规定企业必须采用哪一种具体算法。技术路线可以持续创新,但最终形成的运动控制能力,应当能够被统一描述、测试与评价。
标准发布之后,北京人形将进一步推动标准要求与测试验证、产品研发与实际应用衔接:一方面,鼓励整机企业、运动控制技术企业在研发与集成过程中采用标准,形成统一的技术要求与评价依据;另一方面,结合仿真测试平台等相关标准,推动形成物理测试与仿真验证相结合的测试评价方式,提高运动控制性能验证的效率、重复性与可比性。
鄂磊表示,通过典型产品与应用场景持续开展标准验证,积累测试数据与实施经验,将根据产业技术发展适时完善相关指标与测试方法,形成“标准提出要求、测试开展验证、应用检验效果、实践反哺标准”的持续迭代机制。
声明:此文版权归原作者所有,若有来源错误或者侵犯您的合法权益,您可通过邮箱与我们取得联系,我们将及时进行处理。邮箱地址:zhaobozhi@jnexpert.com
- 制造
- 人工智能
- 机器人
- 数字经济
推荐
 35020
 20764
 19340
 24771
 21411
 16406

我要评论