
睿尔曼智能发布 GEN62 万元级六轴机械臂,让更多团队用上「真干活」机械臂
-
8小时前
来源:极客公园
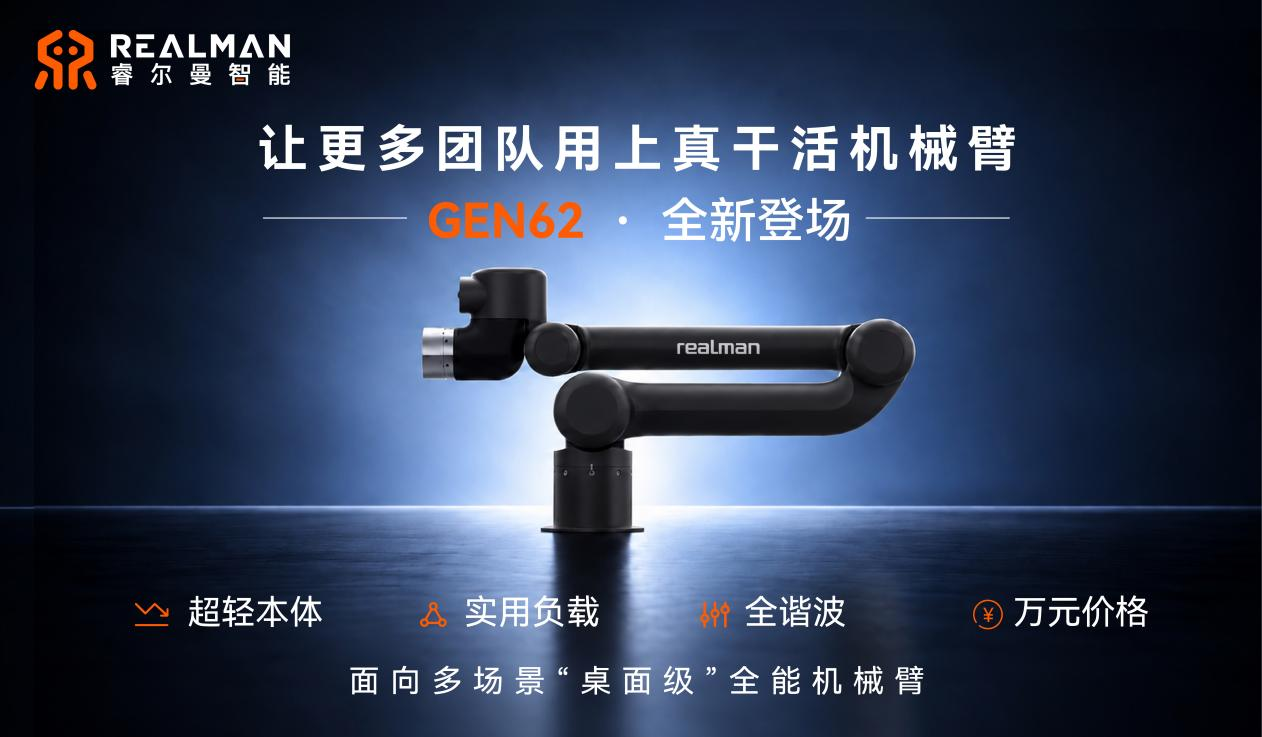
近日,睿尔曼智能正式发布桌面级六轴机械臂 GEN62。GEN62 将超轻本体、实用负载、全谐波传动与万元价位相结合,面向轻载自动化与机器人集成,并服务于具身智能研发和科研教学,让更多实际场景用上六轴操作能力。
该产品以 3.5kg 自重、3.5kg 最大负载(全臂展)的 1:1 负载自重比为核心,在 2kg 额定负载、±0.1mm 重复定位精度与 660mm 工作半径的能力下,将六轴机械臂的配置门槛降至万元价位,让更多团队用上一台真干活的六轴机械臂。
万元级真干活六轴机械臂,让更多团队用得上
长期以来,六轴机械臂因价格门槛较高普及受限。GEN62 的推出,正是对这一市场空白的直接回应。
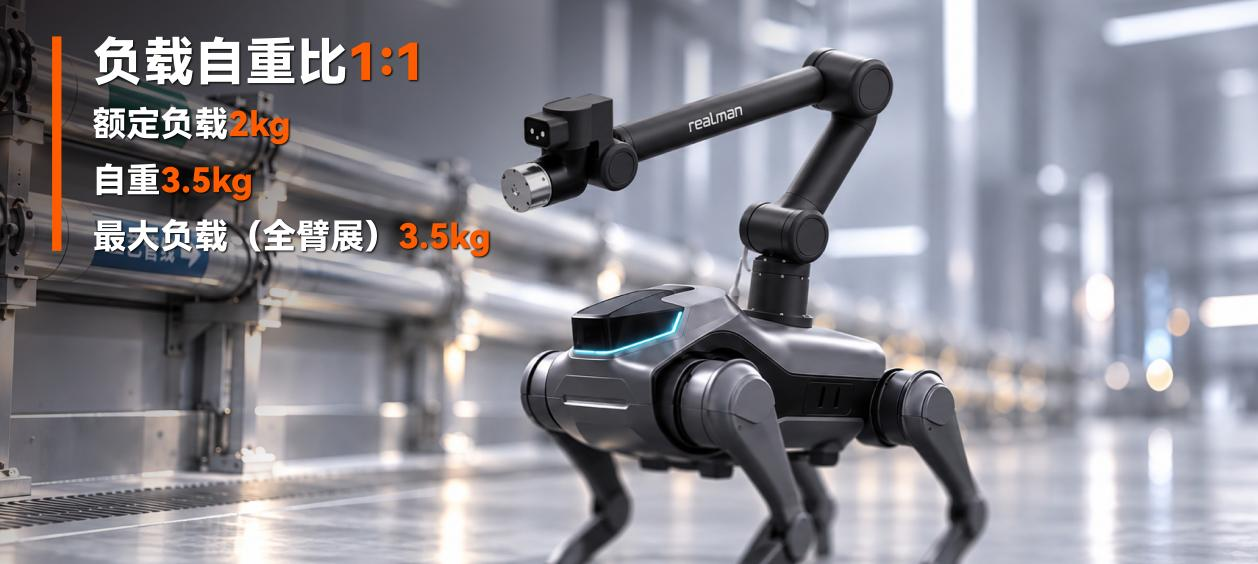
整机在保持 2kg 额定负载、±0.1mm 重复定位精度与 660mm 工作半径的同时,将配置门槛降至万元级,降低机械臂采购门槛,让更多团队用得上,让更多项目迈出实践的第一步。
在部署与使用上,GEN62 本体自重 3.5kg、最大负载 3.5kg(全臂展),负载自重比达到 1:1,超轻本体减轻搭载负担,为移动平台与整机集成提供轻量选择。整机支持正装、倒装、侧装等多种安装方式,桌面、导轨、移动平台均可直接搭载;控制器提供底座集成与分体两种形态,无需外挂控制柜;宽压输入设计使接入更为简便。
控制软件与睿尔曼智能现有系列机械臂同平台,提供主流开发接口与仿真模型,支持拖拽示教、示教器、API 等多种控制方式,开箱即可快速投入研究与开发,进一步降低使用门槛。
在真实场景中可靠作业,覆盖科研、集成与移动操作多场景应用
GEN62 的应用价值,体现在其能够进入多种真实作业场景并稳定完成任务。从实验台上的运动示教与抓取实验,到移动平台上的取物操作,再到轻载工位的取放验证,GEN62 让六轴操作能力进入更多实际项目。
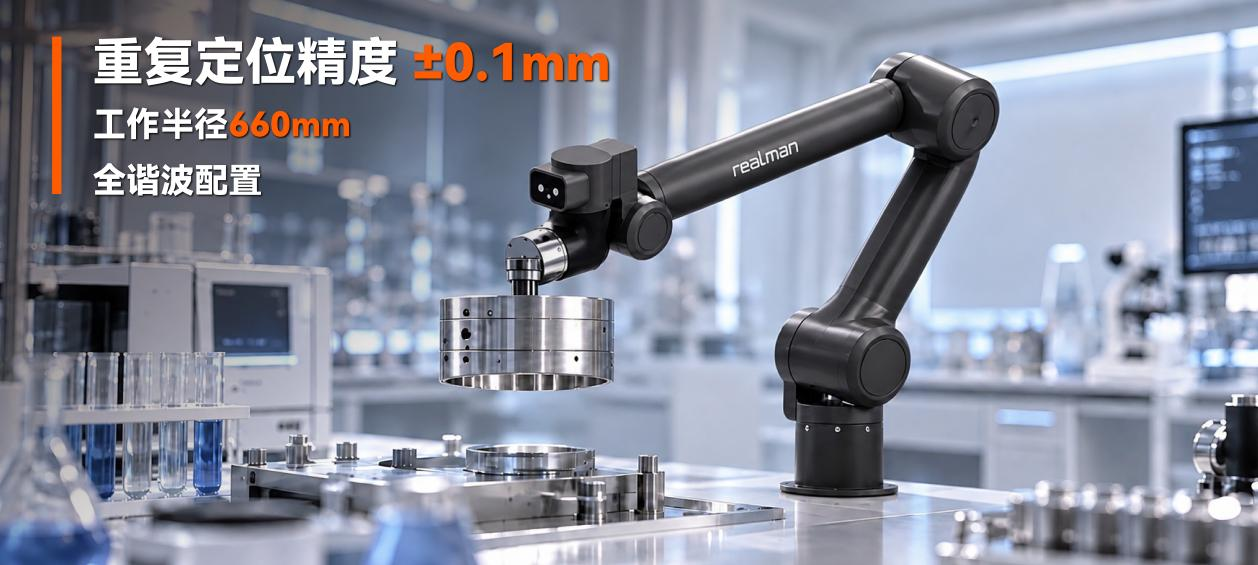
在具身智能数据采集场景中,GEN62 采用三轴正交腕部构型,运动耦合小、轨迹连续、奇异点少,可减少遥操作与模仿学习数据采集过程中的无效调整与轨迹抖动,使示教轨迹更干净,为具身智能算法研究提供更高质量的数据基础。
▪ 在教育科研场景中,±0.1mm 的重复定位精度可保障运动规划、视觉抓取、模仿学习等实验的可复现性;开放的软件生态与全系列兼容的控制平台,便于实验室在多机型混编时复用开发成果,降低教学实训与课题研究的平台搭建成本。
▪ 在应用集成与复合移动机器人场景中,GEN62 自重 3.5kg,可搭载于 AMR、四足与巡检平台,完成按电梯、开柜门、取物递送、取样、按按钮、转阀门等实际作业,将移动平台的「到得了」延伸为「够得着、动得了」。实用负载为物品抓取、小件取放与轻件转运提供实用承载,让开发围绕具体任务展开,且集成难度较低。
▪ 在可靠性方面,GEN62 六轴均采用谐波传动,将全谐波配置带入万元级六轴机械臂,保障长期运行可靠性。六个关节均采用软抱闸,上电运行时制动平缓,配合碰撞检测可柔顺卸力,保护作业工具与工件;断电后可徒手摆位,便于安装对位、收纳装箱与临时移动,提升实验室与现场部署的便利性。
▪ GEN62 搭载睿尔曼智能全栈自研车规级关节模组,依托年产能最高 50 万台的关节模组制造能力和车规级制造交付标准,确保产品在设备内嵌场景中 7×24 小时连续运行的稳定性。睿尔曼智能关节模组平均无故障运行时间(MTBF)达 50000 小时,为设备厂商提供了可靠的长期供货保障。
GEN62 的发布,是睿尔曼在六轴机械臂产品线上的进一步延伸。其核心价值不在于参数堆叠,而在于以万元价位,为科研、集成与移动操作场景提供一台精度可靠、部署轻便、生态开放的六轴机械臂,把配置门槛降到更多团队能够触及的区间。
睿尔曼始终坚持「真干活、持续在线、数据真有用」的产品理念,以可靠硬件、真机数据与 GLN 远程作业网络三大底层能力,推动机器人走进千行百业、千家万户。GEN62 的推出,正是这一理念在六轴机械臂产品线上的具体落地——让更多团队用上一台真干活的六轴机械臂,让机器人真正进入真实场景、创造真实价值。
来源:互联网
声明:此文版权归原作者所有,若有来源错误或者侵犯您的合法权益,您可通过邮箱与我们取得联系,我们将及时进行处理。邮箱地址:zhaobozhi@jnexpert.com
- 制造
- 教育
- 人工智能
- 机器人
推荐
 35126
 20906
 19439
 24901
 21496
 16500
相关文章

我要评论