
真实场景「开门」,帕西尼与 58 同城把机器人数据带入新空间
-
15小时前
来源:极客公园
机器人执行任务的记录,什么时候才算一份真正可用的高质量数据?
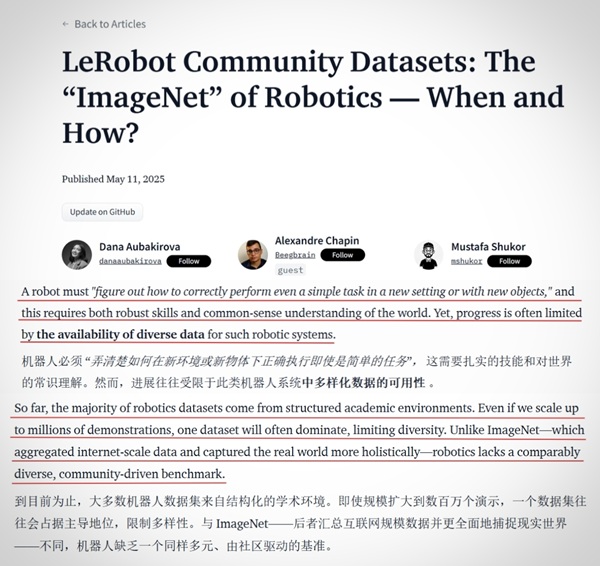
2025 年,Hugging Face 围绕 LeRobot 社区数据集展开的一项讨论《LeRobot Community Datasets: The「ImageNet」of Robotics—When and How?》,关注的正是机器人数据如何实现更广泛的协作采集与复用。文章指出,目前大多数机器人数据集仍来自相对结构化的学术环境,即使演示数据规模达到百万级,如果数据贡献仍集中于少数数据集,其多样性依然有限。与汇聚互联网海量图像的 ImageNet 不同,机器人领域仍缺少一个能够广泛连接不同数据贡献者、覆盖多元真实环境的社区化数据体系。
这场讨论也折射出具身智能数据生产面临的双重课题:既要拓展数据来源,让机器人接触更多类型的真实任务,也要丰富数据采集维度,让操作过程中更精细的物理交互信息得到记录。而如何让技术能力、真实场景与专业数据生产力量建立连接,让分散在不同领域的操作经验有机会转化为高价值的训练资源,正在成为产业需要探索的方向。
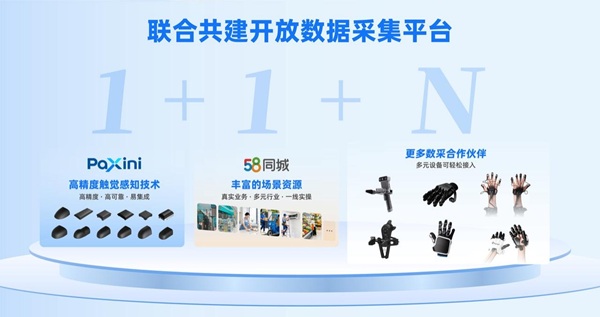
在这一背景下,帕西尼与 58 同城旗下 58AIR 达成战略合作,共同探索「1+1+N」开放合作模式:以帕西尼的高精度触觉感知技术为技术支点,以 58AIR 依托 58 同城生态连接的多元作业场景为场景支点,并联合多家专业数采企业,共同共建构建多节点协同的产业化数据采集网络。
开放合作,核心是让能力各归其位
机器人数据生产并不只是采集设备的工作。感知技术决定操作过程中哪些物理交互信息能够被记录,真实场景带来不同类型的任务,专业采集团队则需要结合设备与现场条件开展数据采集。三类能力各有侧重,也需要围绕具体任务形成衔接。
帕西尼与 58AIR 共建的「1+1+N」模式,正是将技术、场景与专业数采力量纳入同一协作框架。
两个「1」分别对应技术与场景。帕西尼在高精度触觉感知领域的技术积累,为机器人操作中的接触状态、受力变化等物理信息提供采集基础;58AIR 则依托 58 同城生态,连接家政、维修等多元作业场景,为数据生产带来真实生活的任务来源。一个侧重感知信息的获取,一个侧重真实任务的连接,构成了合作的基础。
「N」则代表专业数采企业的开放参与。不同专业主体在设备配置、任务经验和现场组织等方面各有积累,可以根据具体任务参与数据生产,为不同类型的任务匹配相应的采集力量,使更多真实场景中的操作过程与物理交互信息得到记录,进一步丰富机器人训练数据的来源与维度。
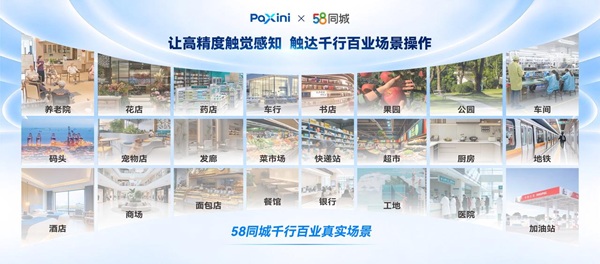
「N」的意义,不在于参与者的简单叠加,在于让多元专业能力与真实任务产生精准交汇。
在这一协作模式下,企业可以将自有采集设备接入帕西尼的「1」——触觉感知平台,由帕西尼以专业触觉感知技术为其赋能;同时接入 58AIR 的「1」——真实场景平台,使采集设备与真实作业场景形成更直接的连接。这样,企业既能保留自身采集体系的主体性,也能在既有设备基础上引入触觉感知能力,并结合真实任务开展数据采集,为机器人在多样化环境中的感知和操作训练提供更丰富的数据基础。
对于帕西尼,触觉感知技术由此有机会拓展更多应用场景;对于 58AIR,原有的社会服务场景也有了进入具身智能数据领域的连接路径;对于专业数采企业,则获得了接入感知技术与真实作业场景、参与多样化数据生产的机会。
「1+1+N」通过建立稳定的任务协作关系,让不同主体的专业能力能够随着数据需求不断汇聚与延展。它所探索的,是一种在企业自身积累之外,进一步汇集产业专业能力、拓展数据生产边界的组织方式。
数据生态真正的竞争力,藏在持续生长中
具身智能需要的,不只是丰规模更大的数据集,还包括可复用、可泛化的高质量数据,更需要一套能够持续生产高质量数据的产业体系。此次合作也是帕西尼推进 PaXini inside 开放合作生态的重要实践。作为帕西尼面向产业伙伴发起的开放生态计划,PaXini inside 旨在连接技术、场景及产业合作力量,推动不同领域的专业能力形成协作。此次帕西尼与 58AIR 的合作,正是这一生态理念在数据生产领域的具体探索。
当机器人开始面对真实世界中千差万别的任务,数据生产也需要具备持续拓展的能力。能够不断接入新场景、适配新任务、汇聚新能力的数据网络,才有机会跟上具身智能走向真实世界的速度。
来源:互联网
声明:此文版权归原作者所有,若有来源错误或者侵犯您的合法权益,您可通过邮箱与我们取得联系,我们将及时进行处理。邮箱地址:zhaobozhi@jnexpert.com
- 人工智能
- 大数据
- 机器人
- 数字化
推荐
 35242
 21053
 19549
 25030
 21603
 16601
相关文章

我要评论