
物理AI破解装车自动化盲区,安徽「擎天智能」完成数千万元Pre-A轮融资
-
1天前
来源:机器之心
箱装货物在国内物流体系中应用广泛,但车厢内装车作业长期是自动化领域的「硬骨头」。车厢非标差异大、货物规格多变、多目的地混装逻辑复杂、堆叠稳定性要求严苛,多数通用机器人难以适配车厢内真实复杂工况。
擎天智能自研具身智能装卸机器人系统,将装车作业从简单重复抓取,升级为基于物理AI的智能决策作业。依托自研ATLAS Brain物理AI决策引擎,系统把重力、摩擦、支撑关系、堆叠稳定性等物理规律纳入实时推演,让机器人不止识别货物外观,更可以预判码放的物理稳定性。
2026年11月6日,擎天智能宣布完成数千万元Pre-A轮融资。本轮由产业资本领投,合肥市政府投资基金作为老股东持续追投,霍邱产业基金及专业设备加工供应链企业共同参与。多方资本加持,将进一步加速技术迭代、场景落地与规模化交付进程。
装车并非简单抓取,而是多重约束下的空间物理求解
以箱装物料作业为例,单箱货物约 15 公斤,单次多箱抓取总载荷可达 45 公斤。该智能装卸系统配套机械臂具备 50 公斤级净负载能力,可支撑标准箱型多箱抓取作业。但在真实作业现场,负载仅仅是基础条件。
国内厢式车、鹅颈车规格存在显著差异,车厢高低差区间跨度大;同一作业现场会并存纸箱、周转框、袋装物料等多种包装形态;多目的地配送场景,还对货物码放顺序存在硬性业务要求。
擎天智能董事长张杰表示:「很多人会把装车简化成抓取动作,但真实的整车装车,是一套带多重现实约束的空间物理求解题。负载只是入门门槛,车厢形态、货物包装、配送业务顺序,每一项都会直接影响整套系统的作业逻辑。」
这就要求整套系统同时解决车厢适配、多形态货物处理、业务顺序约束三大难题。整套智能装卸系统要完成感知、规划、抓取、码放、动态避障、顺序执行全链路闭环。
发展里程碑:首台套认定,多行业实现标杆落地
擎天智能2022年5月成立于合肥高新区,2023年推出首台套具身智能装卸装备T2;2025年,该装备入选安徽省首台(套)重大技术装备,系统综合能力获得官方与行业权威认可。
目前这套智能装卸机器人系统,已在烟草、速冻食品、化工、乳制品等多个刚需工业物流行业实现标杆项目落地,完成拆垛、装车一体化等复杂作业场景验证。在标杆项目现场,系统可实现稳定的高节拍作业,达成全流程零货损,帮助合作企业实现综合运营成本显著下降,项目已完成现场验收交付。
核心技术:「脑‑眼‑手‑足」软硬一体协同闭环
区别于传统机器人侧重执行抓取动作,擎天智能整套智能装卸系统构建脑、眼、手、足协同的软硬一体技术体系,聚焦解决车厢内部真实作业的各类复杂问题。
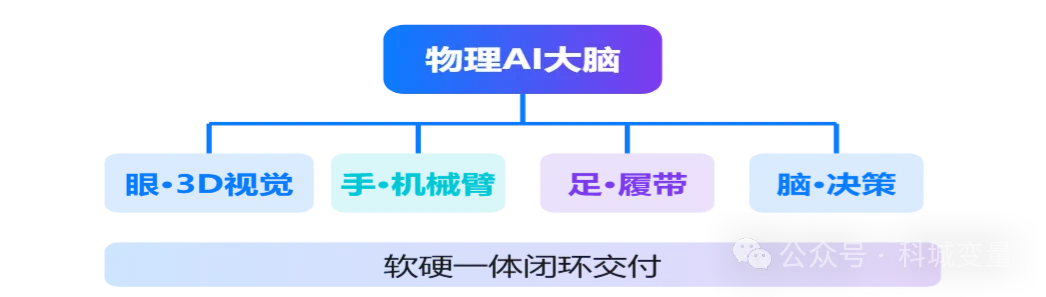
脑|ATLAS Brain物理AI决策引擎
ATLAS Brain是整套系统的决策核心,也是和传统几何装箱算法最核心的差异点。传统方案大多只做几何空间运算,仅关注「货物能否放进车厢」,忽略堆叠稳定性、箱体形变、重量分布以及运输晃动带来的风险。
张杰谈到技术路线时表示:「装车不能只算几何位置,必须把真实世界的物理规律纳入AI推演。我们打造装车世界虚拟仿真系统,就是希望在虚拟空间完成大量场景预演,再落地到真实现场,降低试错风险。」
ATLAS Brain搭载自研装车世界虚拟仿真系统,生成带物理标注的合成训练数据集,形成「客户场景—数据生成—AI模型迭代—现场落地应用」正向技术飞轮。系统具备两大核心能力:
事前全局推演:作业启动前完成整体码放方案推演,预判堆叠稳固程度;
事中分级重规划:当现场出现货物偏移、箱体形变、空间变化时,无需全盘推翻作业方案,动态调整落箱位置、运动路径、码放形式,保障作业连续不中断。
同时内置重力靶心校验等算法逻辑,校验重心与支撑关系,从算法层面降低倒垛、塌箱风险,实现先算后动,边作业边纠偏的作业范式。
眼|三维数字孪生融合感知
系统采用激光雷达+三维相机融合感知架构。激光雷达负责360°全域环境扫描,三维相机完成箱体局部精细化识别定位。两者协同实时构建并持续更新车厢数字孪生模型,完整还原车厢边界、已码放垛体、空闲空间与障碍物状态。能够适配车厢半封闭、光照多变、货物互相遮挡等恶劣现场条件,解决装车场景下环境识别不准、避障可靠性不足等行业痛点。
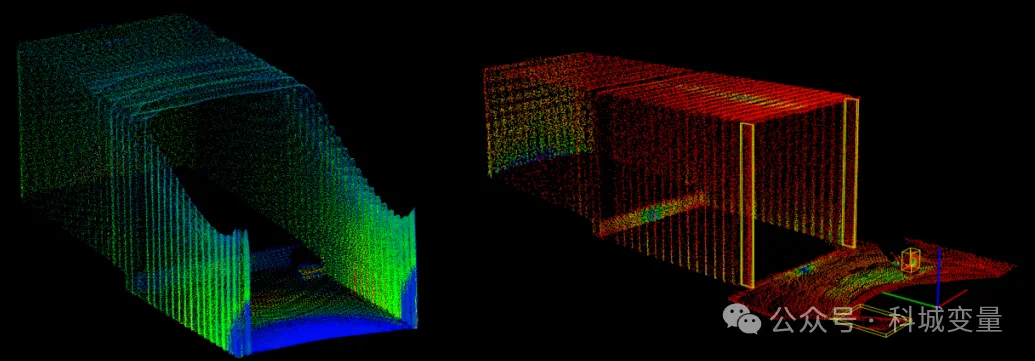
车厢数字孪生点云的可视化输出 | 擎天智能提供
手|大负载执行单元、自研末端机构与双臂协同控制
机械臂硬件选用成熟工业供应链,研发资源重点投向末端执行机构、双臂协同调度、路径规划算法。
张杰针对硬件取舍做过说明:「装车场景对底层控制、视觉感知、规划算法之间实时交互的要求极高。我们选用成熟机械臂本体,集中研发力量攻坚场景侧的软件算法、感知与非标执行机构;中长期我们也会考虑推进本体的联合开发,这属于中长期技术规划。」
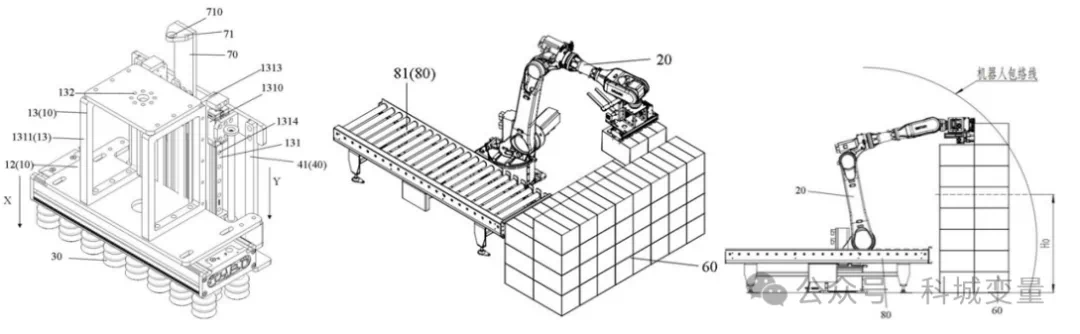
左为自研复合末端机构的结构方案,中、右为机械臂在车厢内不同作业姿态示意 | 擎天智能提供
自研复合末端机构,可以适配纸箱、塑料周转框等多种包装,同一套机构可切换作业姿态,无需人工更换夹具,适配现场多品类物料混合作业。
针对狭小车厢内双机械臂并行作业场景,自研双臂协同调度算法,结合改进型避障路径规划、动态防碰撞机制,规避空间冲突、优化动作时序,实现双臂高效并行作业,保障作业流程连续不间断。
系统双臂作业节拍可达 486 次/小时,单臂最高作业节拍可达 300 次/小时;常规箱型场景作业效率可达 1000 箱/小时,小规格箱体工况峰值效率可达1800 箱/小时。
数据说明:本文相关技术指标来源于安徽省首台(套)重大技术装备申报材料、合肥市工信局「三首」产品展示专栏、第三方检测报告及项目现场实测,实际作业表现以现场工况为准。
足|自研子母车+履带底盘
自研子母车可自适应鹅颈车、常规车厢等车型,支持设备进入车厢内部迭代进退作业,实现「由里向外」逐排码放。
科学读懂系统性能指标,结合工况评估实际能力
公开披露中存在多组性能参数,不同指标对应系统不同能力维度,需要结合现场实际工况综合解读。
张杰提醒行业看待自动化装备指标应当回归现场:「很多参数容易被孤立解读,本体精度、识别精度不等同于整车装车效果。车厢本身就存在制造公差与形变,我们追求的是满足现场装卸运输要求的工程可用精度,而不是单纯追求单点理论数字。」
针对高精度要求的作业场景,系统支持二次测量修正机制,码放完成后复测空间状态,微调后续作业方案,降低作业累积误差,提升复杂工况下码放稳定性。该功能用于适配车厢制造公差、箱体形变等现场客观条件,是系统层面的工程优化能力。
业务逻辑适配:将配送顺序设置为系统硬约束
面向真实多目的地物流场景,装车作业不只是追求速度。系统将配送卸货顺序设置为底层硬约束,不会为了追求装载率、作业节拍打乱既定发货逻辑。
在严格遵循卸货顺序的前提下,同步完成装载率优化、运动路径规划、码放稳定性校验、双臂时序协同等多重计算,高度贴合物流企业真实业务流程。
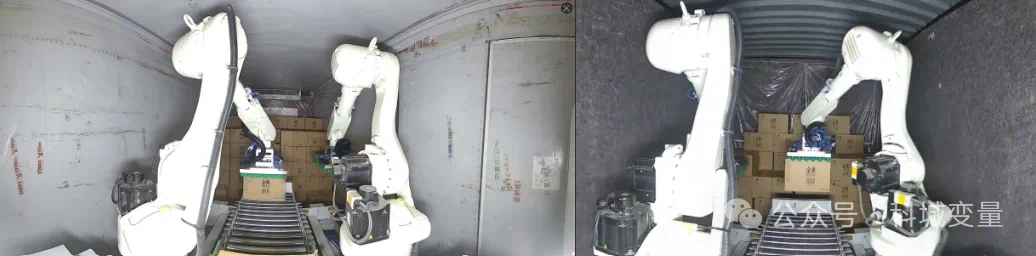
车厢内双臂协同装车作业实拍:纸箱经辊道送入车厢,双臂完成抓取与码放 | 擎天智能提供
产业化推进:沉淀模块化能力,加速规模化交付
整套智能装卸系统已经完成多行业标杆项目落地验证。公司形成合肥研发中心、霍邱智造基地双基地协同布局:合肥研发中心聚焦物理AI算法、智能软件、感知规划技术研发;霍邱智造基地一期约3000余平方米,承担设备整机组装、整机测试验证工作,基地分阶段建设,持续完善硬件交付保障能力。
下一阶段,企业核心目标是把标杆项目沉淀的现场经验,转化为可复用的模块化技术方案,压缩现场适配调试周期,提升规模化复制交付能力。
物理AI推动箱货装卸迈向具身智能时代
箱货装卸长期高度依赖人工经验,非标车厢、多变物料形态是自动化落地的核心阻碍。擎天智能的智能装卸系统跳出传统搬运机器人思路,依靠ATLAS Brain物理AI决策引擎,实现环境感知、稳定性预判、动态重规划、多执行单元协同的完整能力闭环。
行业真正需要的装卸自动化装备,不在于纸面参数的亮眼,而是能够在真实复杂车厢环境下稳定、连续、安全完成业务作业。依托持续的技术迭代与资本赋能,整套具身智能装卸解决方案,正在为物流箱货自动化开辟全新路径。
声明:此文版权归原作者所有,若有来源错误或者侵犯您的合法权益,您可通过邮箱与我们取得联系,我们将及时进行处理。邮箱地址:zhaobozhi@jnexpert.com
- 生成式AI
推荐
 35310
 21128
 19606
 25090
 21649
 16649

我要评论