
最该让机器人替代人的工作,也许就是「冒险救人」
-
1天前
来源:机器之心
机器人最先应该替代人的,究竟是什么工作?
过去一年,人形机器人学会了跑步、格斗、叠衣服、取快递,也开始进入工厂、商超和家庭。但比起让机器人去做人类本来就能完成的日常工作,另一类工作或许更该优先让机器人替人去做——它们危险、恶劣,甚至可能危及生命。水域搜救就是其中之一。
夜间、大雾、暴雨会压低能见度,风浪和暗流又会不断改变现场。传统水域搜救往往需要救援人员驾驶橡皮艇反复拉网搜索,遇到水下目标,还要借助声呐设备进行探测和定位,必要时再由潜水员下水搜寻。目标尚未找到,救援人员已经先进入了一个高风险、强不确定的环境。
9月11日,江淮实验室披露,其自主研发的水面搜救机器人已经进入消防救援实战一线。它不是一台单纯把救生圈送到落水者身边的遥控快艇,而是一套由岸上终端、水面机器人和潜水员模块组成的水域搜救系统:机器人可以自主搜索、避障和规划路线,还能作为水面与水下之间的通信中继。
据江淮实验室披露,这套装备单人即可操控,作业效率较传统方式提高约50%。今年6月公开的版本还搭载了侧扫声呐,最大探测深度50米,并集成RTK、激光雷达、广谱相机和IMU等多类传感器,用于水面自主巡航、目标识别和主动避障。江淮实验室称,其采用双体构型,以增强抗风浪和抗流能力。
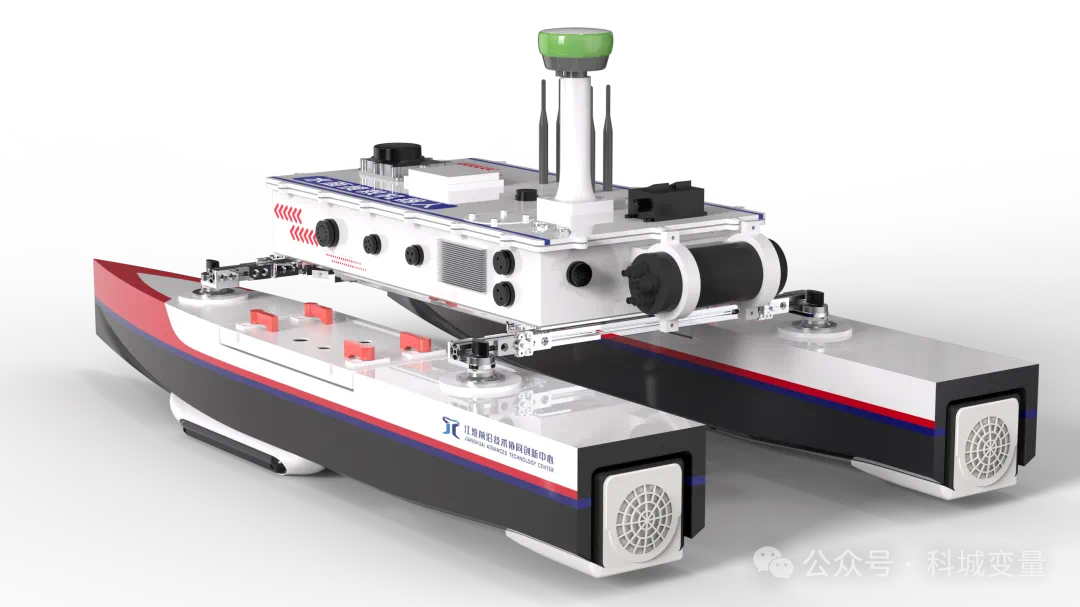
江淮实验室自主研发的水面搜救机器人产品图。机器人采用双体构型,并集成RTK、激光雷达、广谱相机、IMU等感知设备。图源:2026世界机器人大会
这台机器提供了一条和人形机器人不同的落地思路:先进入那些危险、恶劣、并不适合人长时间停留的环境,把一部分高风险工作接过来。相比端茶、理货、家务等日常任务,水域搜救对机器人的价值判断也更直接:它能不能替救援人员少冒一次险。
从消防需求,到真正下水
这款机器人的路线,其实可以往前追一年。
2025年8月,合肥市消防救援局曾专门前往江淮中心,就水域救援装备研制方案进行调研。双方讨论的并不是一个泛化的“机器人项目”,而是水面救援机器人、水下打捞机器人该具备什么功能、采用什么技术路线、适配哪些真实救援场景。当时江淮中心给出的目标,是尽快完成测试样机,并交付消防队伍开展实战测试。
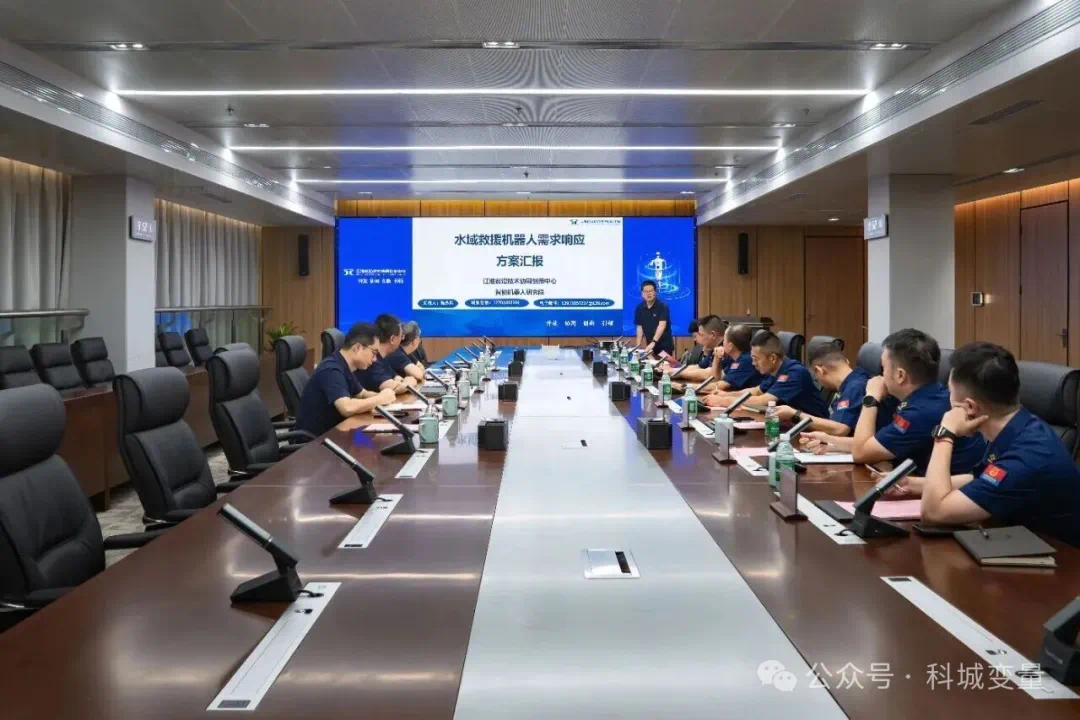
2025年8月,合肥市消防救援局赴江淮中心,就水域救援装备研制方案开展专题调研。图源:江淮实验室
到今年6月,它出现在全国“安全宣传咨询日”主场活动上,公开了双体船体、多传感器融合、自主巡航、侧扫声呐等技术配置;8月又登上世界机器人大会。除了溺水人员自动化搜索,它还可以长时间驻留巡查,为水下设备提供通信中继,并搭载微型ROV执行作业。
这款机器人在公开亮相之前,已经参与过实际搜救。中安在线今年6月报道,自2025年起,它曾多次参与合肥等地的应急水域搜救任务。把这几次公开信息连起来看,从消防部门参与需求讨论,到样机研制、下水测试,再到实际搜救,这款机器人的迭代一直围绕一线救援需求展开。这些能力最终都指向同一个目标:让机器人在真实水域里接手更多原本需要救援人员承担的高风险环节。
为什么搜救机器人不能只会“冲过去”
水上救援机器人并不新鲜。
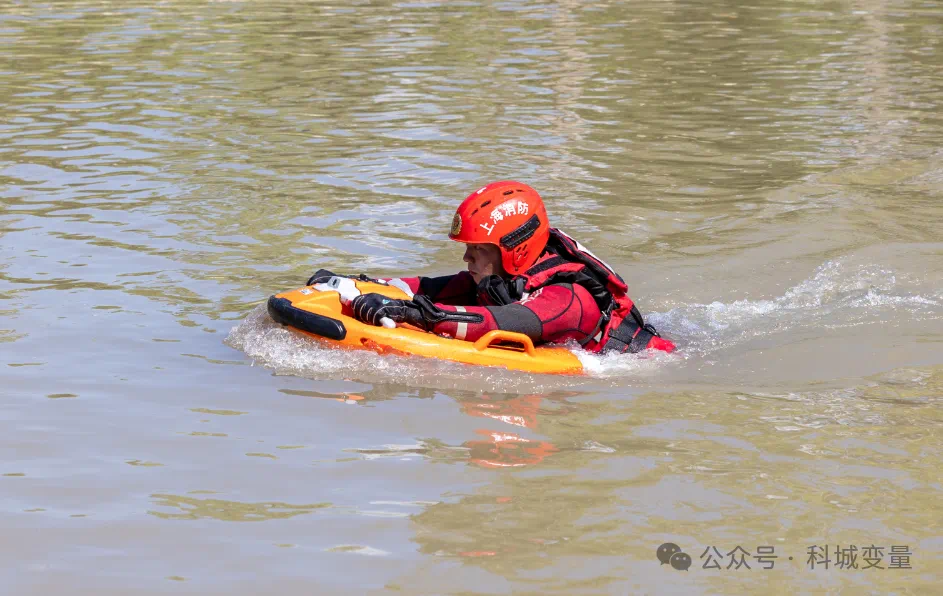
上海崇明消防演示智能水面救生机器人。该设备可由救援人员远程操控,用于快速接近并拖拽落水者。图源:上海市崇明区融媒体中心
目前,一些消防队伍已经配备类似装备。比如上海崇明消防2025年引入的智能水面救生机器人,可以由救援人员在岸上或船上遥控,最高速度达到7米/秒,可连续行驶1.5公里,主要任务是快速接近落水者、提供浮力并将人员拖回岸边。北京西城消防的水域演练中,水面救援机器人也已经承担了转运“落水者”的任务。
这类产品首先解决的是“怎么更快接近人”。但真正复杂的水域搜救,还有另一个问题:人到底在哪里。
水面目标可以通过相机、激光雷达等传感器配合识别算法进行搜索,一旦目标沉入水下,情况就完全不同。水体浑浊、光照迅速衰减,摄像头未必看得见;搜索面积一大,仅靠潜水员摸排又非常耗时。侧扫声呐利用声波扫描水下区域,把水下地形和可疑目标以声呐图像的形式显示出来。
江淮实验室把侧扫声呐、水面自主航行和水下协同放到同一平台上,实质上是在把“发现目标—抵达目标区域—水下确认—协同打捞”几段原本分散的流程往一起接。水面机器人还可以搭载微型ROV,并承担水下通信中继,让水面搜索和水下作业能够继续衔接。这也是它和普通遥控救生机器人的差别:后者更像一个跑得很快的智能救生圈,前者试图承担的是一部分搜索、感知、通信和协同任务。
50米最大探测深度、约50%的效率提升,这些数据目前主要来自官方披露。水域里的流速、漂浮物、通信质量、岸线结构和天气都会影响设备表现;而一台应急机器人能不能被消防队伍常态化使用,还要看它在不同水况、不同任务中能否保持稳定。
机器人商业化,未必都要从“像人”开始
过去两年,人形机器人一直是具身智能最受关注的形态之一。这并不难理解:现实世界里的许多工具、操作台和通道,本来就是按照人的尺度和操作方式设计的,人形机器人理论上更容易复用这些环境。
但“具身智能”并不等于“必须长成人形”。
水面搜救机器人甚至没有手和脚,它的“身体”是一条双体无人艇。如果把具身智能拆开来看,它主要涉及几件事:感知环境、做出决策、规划行动,并在现实世界中执行。水面搜救恰好是一个典型场景。风浪会改变船体状态,障碍物会改变路线,搜索目标的位置也可能持续变化,机器人必须边感知、边判断、边行动。
更重要的是,这类场景衡量机器人价值的标准,和家庭、工厂并不完全一样。家庭机器人要证明自己做家务足够可靠、便利,而且价格能够被消费者接受;工厂机器人要与已有自动化设备比较节拍、精度和投资回报。到了应急救援场景,安全本身就是一项重要价值:如果一次任务能少让一名救援人员进入暗流、火场、矿井或坍塌区,它的意义就很难只用“节省了多少人工成本”来衡量。
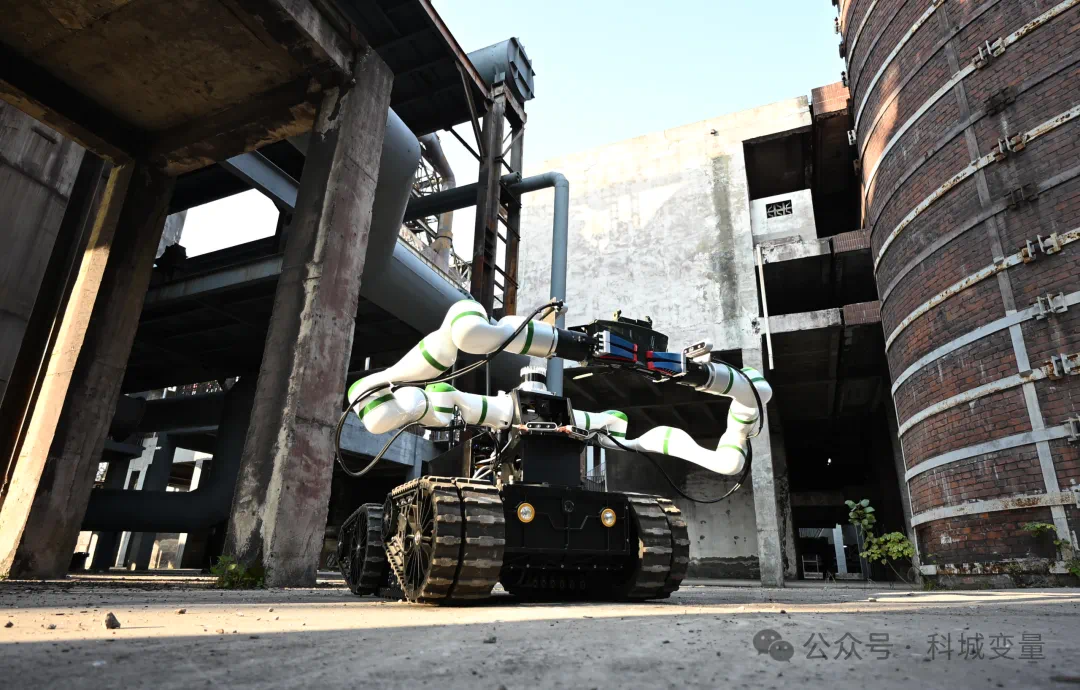
江淮中心研制的双臂移动机器人,面向排爆、救援等复杂高风险特种作业。图源:江淮实验室
在政策层面,应急机器人也已经被列入重点发展的应急装备。2024年1月,应急管理部、工信部发布《关于加快应急机器人发展的指导意见》,其中专门提到抗洪抢险场景,提出围绕大范围水面、水下灾情侦察和生命搜救等需求开展机器人研制,并推动“人灾直接对抗”向依靠机器人“减人换人”转变。到今年1月,两部门发布的新一轮应急管理装备指导意见,又进一步提出建立常态化的实战测试验证机制,并提高救援装备的无人化、智能化水平。
江淮实验室自身也在沿着这条路线扩展。其智能机器人研究院设有多栖机器人等团队,2024年已经研制出系列水上/水下助推器;同年发布的双臂移动机器人,则瞄准排爆、救援等高风险特种作业。江淮实验室也没有把应急机器人限定在某一种形态上,而是围绕不同的高风险环境开发不同形态的装备。
这或许也是观察当下机器人产业的另一个角度。展会上最吸睛的仍然是会跑、会跳、会表演的人形机器人,但一台机器人最终能不能真正派上用场,未必取决于它有多像人,而要看现实中有没有一些事情,确实更适合交给机器去做。
水域搜救就是这样的场景。机器人除了学会给人端一杯水,它可以先学会在暴雨、大雾和暗流里,把人从危险中找出来,或者至少,先替救援人员去看一眼。
参考链接:
https://www.jhatc.cn/html/web/kexue/pingtaichanpin/index.html
https://www.worldrobotconference.com/expo/product/1305.html
https://www.shcm.gov.cn/xwzx/002003/20250818/c234c521-99b4-47ff-9bb2-faea8b74026a.html
https://www.mem.gov.cn/gk/zfxxgkpt/fdzdgknr/202401/t20240104_474181.shtml
声明:此文版权归原作者所有,若有来源错误或者侵犯您的合法权益,您可通过邮箱与我们取得联系,我们将及时进行处理。邮箱地址:zhaobozhi@jnexpert.com
- 生成式AI
推荐
 34788
 20525
 19145
 24536
 21231
 16213

我要评论